灵巧手进入“接口战争”:谁在重新定义机器人最后一厘米?
从前臂腱绳、毫秒级触觉到自动化标定,机器人手正在从“零件集合”变成实时系统。真正值得争的,已不只是单颗Sensor或电机,而是接触数据、控制节拍与量产标准由谁定义。
如果把过去两年人形机器人最热的硬件关键词排一遍,灵巧手几乎经历了完整的一轮迁移:先是自由度,再是电机、丝杠和腱绳,随后轮到触觉。看起来像热点在轮换,真正发生的却是另一件事——一只机器人手,正在从“把零件装进去”变成“把系统跑起来”。
Tesla公开的前臂执行架构就是一个很好的观察窗口。多组手部驱动机构被布置在前臂,再通过控制缆索跨过腕部驱动手指。执行器后移之后,手掌并没有变得简单,反而要在更有限的空间里重新安排拉索、导向、线束、控制板和感知层。机械结构越紧凑,系统耦合反而越强。
这意味着,灵巧手下一阶段的竞争不再只是“谁的某颗零件参数最好”。真正决定整机体验的,是接触发生以后,传感器能不能在毫秒级读懂变化,控制器能不能马上响应,数据能不能被上层模型理解,以及这些能力能不能在第1只手和第10万只手上保持一致。
灵巧手真正进入下半场的标志,不是多了几个自由度,而是“接触”第一次开始拥有自己的接口、控制节拍和制造标准。
01 从“器件竞争”到“接口竞争”
过去做灵巧手,主机厂常见的做法是分别采购电机、驱动、骨架、传感器,再由自己完成软件和系统联调。样机阶段这套模式足够灵活,但一旦进入规模交付,问题会迅速暴露:电机尺寸影响腱绳路径,腱绳路径影响触觉铺设,触觉采样率又决定控制器和总线设计,任何一个模块的变化都可能牵动整只手。
因此,所谓“总成化”并不只是把几个零件装在一个壳子里。真正的总成,是接口开始被提前定义:触觉数据以什么格式输出、多久更新一次、什么事件可以直接触发握力调整、哪些状态需要上传给VLA、标定参数如何随着器件一起交付。
Tier 1的门槛,从来不是把BOM打包,而是把系统责任打包。
02 触觉真正变重要的时刻,是它开始有权“改动作”
触觉行业过去最容易陷入的误区,是把“能感知”当成终点。压力热力图、接触面积、受力曲线都很直观,但如果这些信息最终只是被记录下来,并没有改变机器人的下一步动作,它仍然只是监测工具。
真正有价值的触觉,应该进入闭环。公开VLA系统的动作频率从OpenVLA的5Hz、15Hz,到π0最高约50Hz不等,而接触侧已经出现kHz级阵列传感器。滑移、碰撞、卡滞和局部过载往往发生在大模型下一次完整推理之前,所以近一年的TacMamba、AT-VLA、T-Rex等工作,都在尝试把“慢策略”和“快反射”拆开。
这背后其实是一种新的控制分层:VLA负责“下一步想做什么”,手部本地控制负责“这一毫秒还能不能继续做”。如果视觉负责回答“我看到了什么”,触觉真正要回答的是另一个更紧迫的问题——“现在还要不要继续做?”
触觉从“可选传感器”变成底层能力的真正标志,不是机器人装上了Sensor,而是Sensor开始有权修改动作。
03 Touch Data真正缺的,不是数量,而是一套共同语言
触觉一旦进入闭环,数据问题就会变得更复杂。视觉天然有像素坐标,动作通常有末端位姿和关节角;触觉却同时依赖传感器布局、接触面积、方向、量程、材料和标定。一个人在食指指腹产生的3N切向力,换到另一只机械手上,可能对应完全不同的接触面积和关节状态。
因此,Touch Data的下一步不是简单堆时长,而是解决“跨本体还能不能保持同一个物理含义”。行业里已经出现不同路径:帕西尼通过采集端与执行端的物理同构来降低映射误差;猿声公开的Magic Glove Concept则强调触觉维度同构、模块化触觉区域和位置追踪补偿,希望在保留自然人手操作的同时,减少手套形变和不同手型对数据的污染。
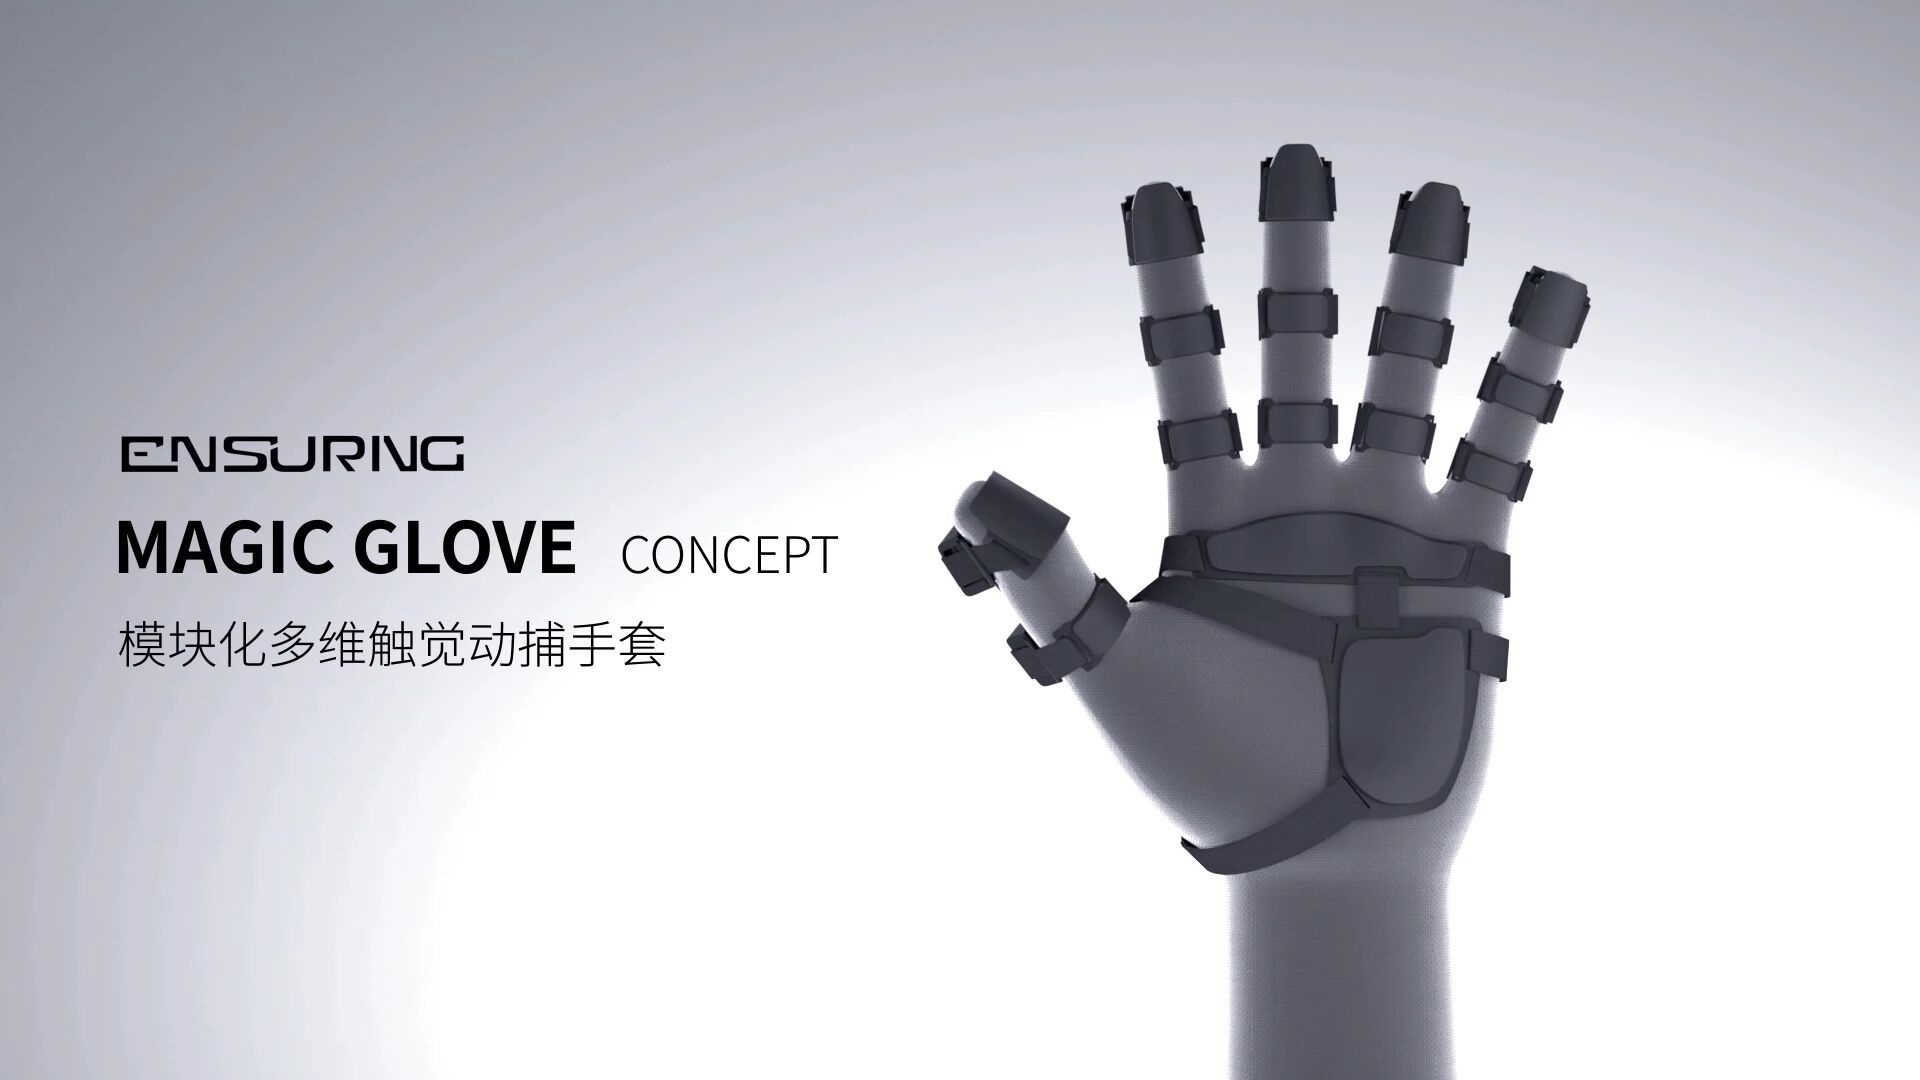
这两类方案真正透露的趋势,是行业正在试图给接触数据建立“共同语言”。未来决定Touch Data价值的,也许不是谁录了更多小时,而是谁能让一段接触数据从一只手迁移到另一只手时,坐标、受力方向和动作语义仍然成立。
视觉产业先统一了“像素”,机器人触觉下一步要争的,是谁来定义“接触状态”。
04 量产真正的墙,不是传感器做不出来,而是每一颗能不能“说同一种话”
如果说算法解决的是“触觉怎么被使用”,制造端面对的则是另一个更残酷的问题:同样10N的力,10万颗传感器能不能给出足够接近的答案。柔性材料天然伴随非线性、迟滞、温漂和批次差异,实验室里可以逐颗压测、单独拟合;进入量产后,这套做法很快会变成成本黑洞。
所以Calibration才是触觉工业化最容易被低估的一道门槛。加载测试、补偿参数、失效筛选、质量追溯和长期一致性,都必须被塞进自动化产线节拍。否则,再漂亮的传感器参数也很难变成可复制的工业零部件。
国内已经出现把汽车制造方法迁移进触觉的尝试。上富电技与猿声建设的多维压阻触觉传感器产线,公开信息强调汽车级质量管理、自动化制造和过程追溯。需要保持克制的是,规划产能不等于真实需求,公开资料也尚未披露单颗标定节拍和量产良率;但比“多少万颗、多少亿颗”更值得跟踪的,是触觉有没有真正从工程师逐颗调试,走向可复制的过程能力。
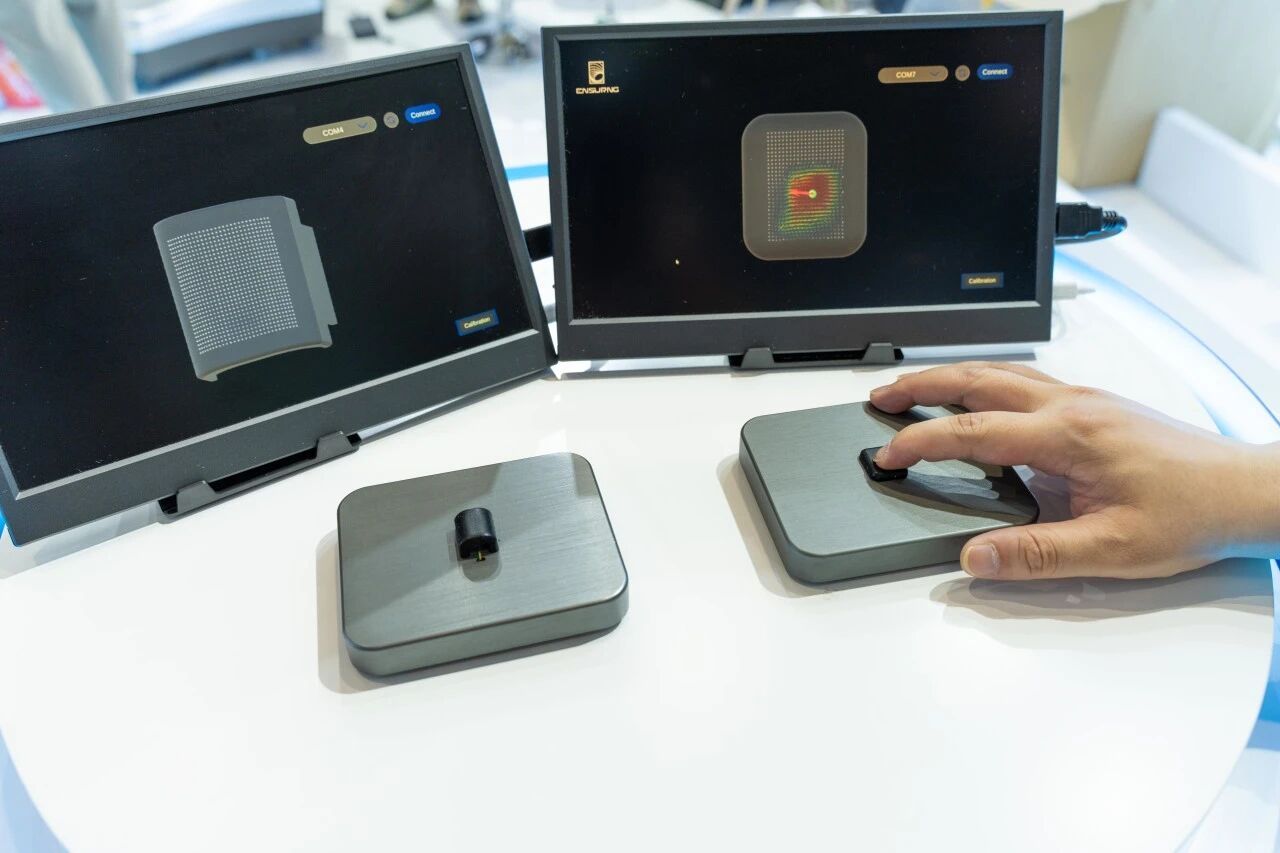
Tacta超薄高密度感算一体多维触觉传感器
量产触觉的本质,不只是复制硬件,而是让成千上万个感知单元“说同一种物理语言”。
05 为什么传统制造企业开始向“神经末梢”靠近?
当接口、控制和标定开始耦合,灵巧手自然会吸引新的玩家进入。汽车零部件行业最擅长的并不是某一项前沿算法,而是把复杂子系统变成稳定、可追溯、可规模交付的产品:工艺窗口、一致性、自动化测试、供应链协同,以及出了问题能追溯到哪一批、哪一道工序。
近期,拓普集团与猿声科技从资本关系走向业务协同,可以放在这个背景下理解。拓普公开披露的机器人直线执行器、旋转执行器和灵巧手电机已进入小批量交付阶段;猿声则在多维触觉、Touch Data和制造端持续布局。这里没有必要把这组合作解释成某个具体主机厂项目,更值得观察的是:执行与制造端的企业开始主动靠近感知与数据端。
类似的系统化趋势也出现在其他路径中。帕西尼把触觉、灵巧手和数据采集放进一套产品体系;Shadow将执行、力/位置控制、通信和触觉整合在手与前臂系统中;GelSight持续把高分辨率触觉推向更紧凑的机器人末端。它们的技术路线并不相同,但共同说明一件事:行业正在从“卖一颗器件”向“交付一个可运行的子系统”移动。
06 谁会成为第一批“系统级Tier 1”?
这可能是未来两年灵巧手产业最值得观察的问题。真正的系统级Tier 1,不一定是电机做得最好、触觉做得最灵敏或者算法最强的公司,而是能够同时回答四个问题的人:机械结构如何集成、接触数据如何表达、局部控制如何响应、制造一致性如何保证。
从这个标准看,今天还很难宣布谁已经胜出。人形机器人整体出货仍在爬坡,触觉在不少场景的投入产出比也还没有完全证明;很多“总成化”目前仍停留在能力拼图,而不是成熟产品。
但一个变化已经相当明确:灵巧手的价值中心正在从单颗器件的BOM份额,迁移到系统接口。谁能规定触觉以什么格式进入控制器、什么事件有权打断动作、怎样和执行器闭环、又怎样在产线上被统一校准,谁才真正握住了这只手的系统入口。
灵巧手的下一轮价值,不一定属于造出最好单颗零件的人,而更可能属于把零件变成接口、再把接口变成总成的人。
07 最后一厘米,才是机器人真正进入物理世界的地方
过去产业讨论人形机器人,容易把注意力放在“大动作”上:能不能跑、能不能跳、能不能抓取。真正进入工厂和家庭后,决定可靠性的往往不是这些大动作,而是最后一厘米——插入时有没有卡住、旋拧时有没有滑牙、抓取时有没有开始滑落、碰到未知物体时要不要立刻停下来。
这些问题很小,却恰恰把感知、实时控制、数据标准和制造工艺全部拉到了一起。它们也是为什么灵巧手正在从一个复杂末端执行器,逐步变成一个拥有自己实时逻辑的系统模块。
真正成熟的机器人手,不是“能做出动作”,而是在世界开始反作用于它的那一刻,仍然知道下一步该怎么做。
















